ROSKY 智慧移動平台
大專院校高中職建議 18 節Python/C++/Jupyter/ROS 2
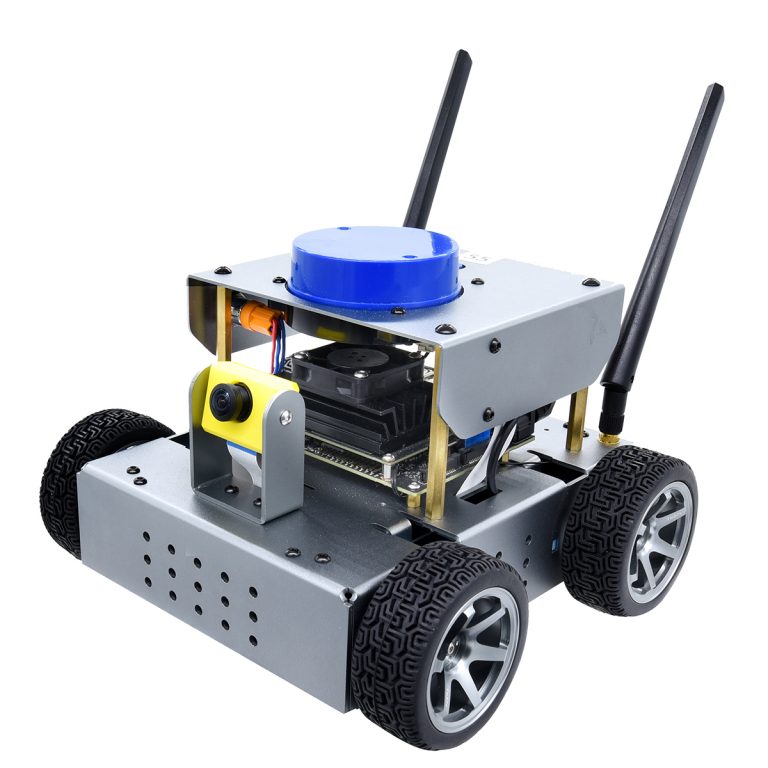
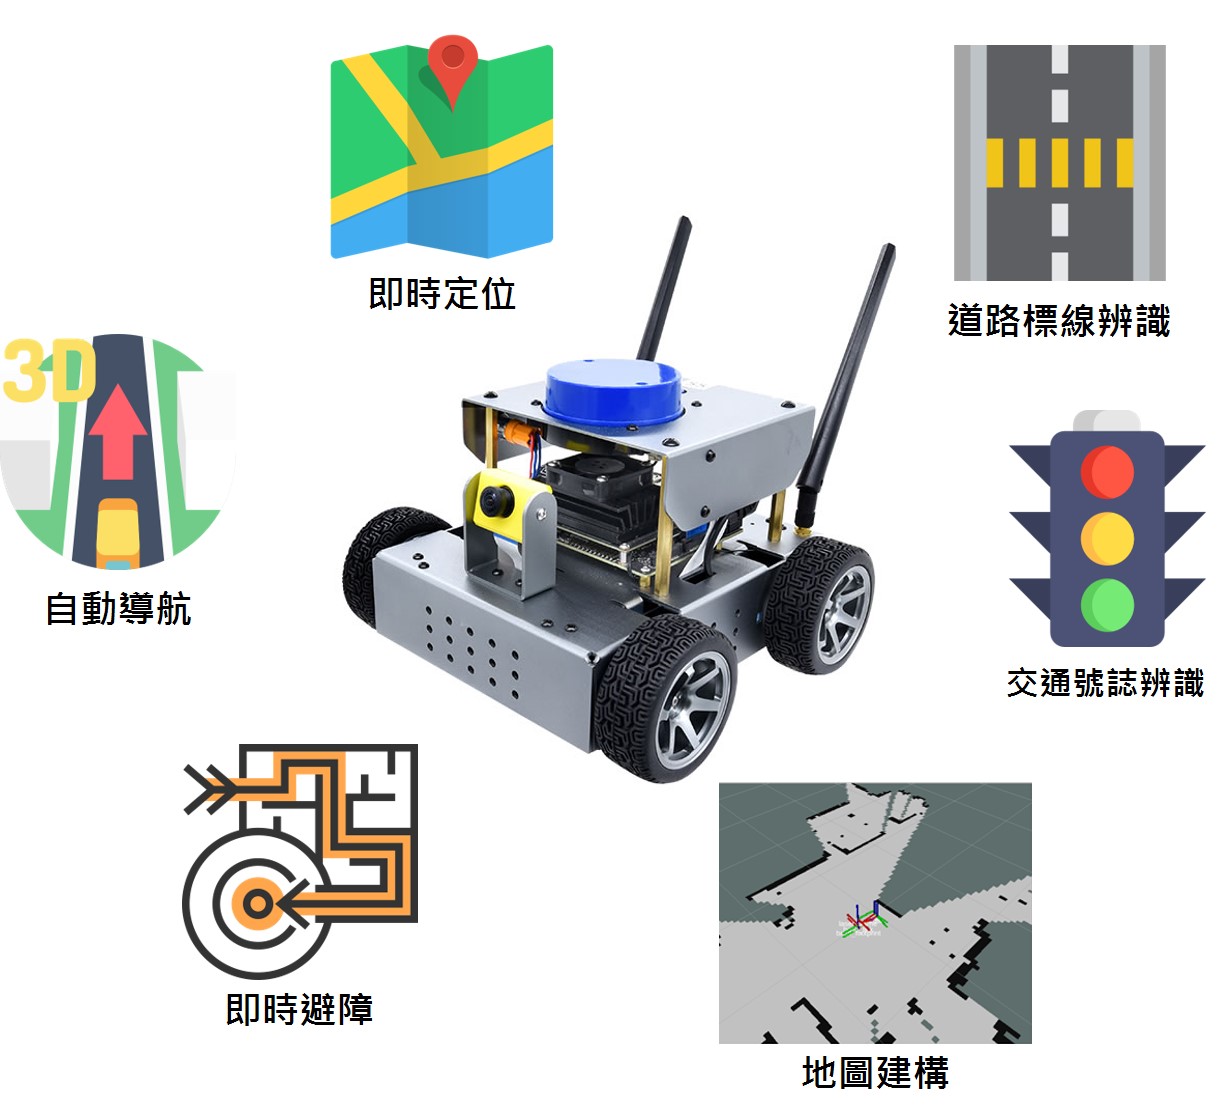
ROSKY 智慧移動平台搭載 NVIDIA Jetson Nano、光學雷達與廣角鏡頭,透過 ROS 課程學習遠端遙控、SLAM 建圖與導航,並實作限時救援競賽等機器人專案。
這套教具能教什麼
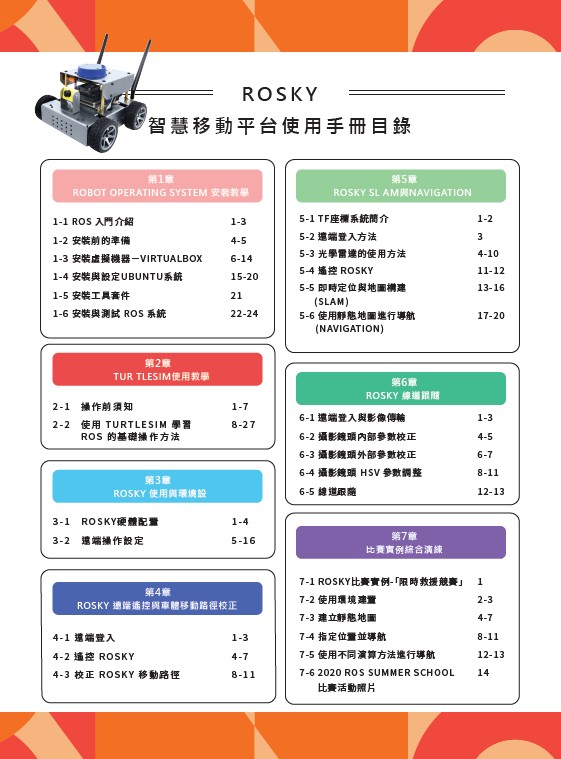
Robot Operating System 安裝教學
ROS 入門介紹、安裝前的準備、安裝虛擬機器 VirtualBox、安裝與設定 Ubuntu 系統、安裝工具套件、安裝與測試 ROS 系統。
ROSKY 遠端遙控與車體移動路徑校正
遠端登入、遙控 ROSKY、校正 ROSKY 移動路徑、TF 座標系統簡介、遠端登入方法、光學雷達的使用方法。
比賽實例綜合演練
ROSKY 比賽實例「限時救援競賽」、使用環境建置、建立靜態地圖、指定位置並導航、使用不同演算方法進行導航、2020 ROS Summer School。
課程大綱
01 Robot Operating System 安裝教學(3 節)
單元內容
- ROS 入門介紹
- 安裝前的準備
- 安裝虛擬機器 VirtualBox
- 安裝與設定 Ubuntu 系統
- 安裝工具套件
- 安裝與測試 ROS 系統
對應教材:《ROSKY 智慧移動平台使用手冊》(Jetson Nano 版)第 1 章,24 頁
02 Turtlesim 使用教學(4 節)
單元內容
- 操作前須知
- 使用 Turtlesim 學習 ROS 的基礎操作方法
對應教材:《ROSKY 智慧移動平台使用手冊》(Jetson Nano 版)第 2 章,27 頁
03 ROSKY 使用與環境設定(2 節)
單元內容
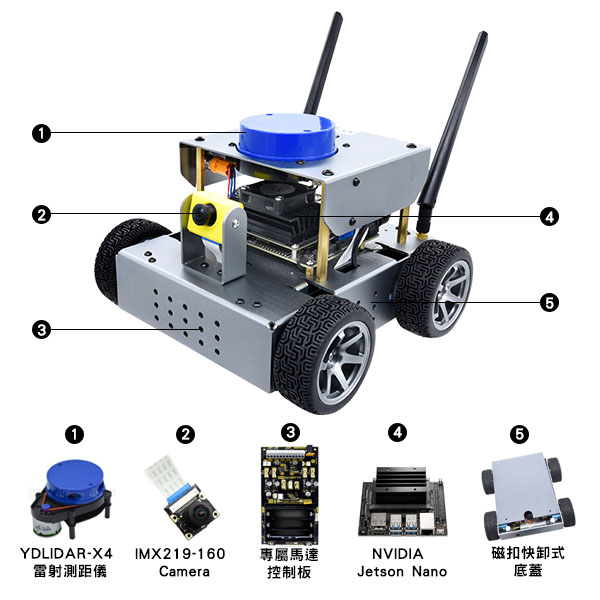
- ROSKY 硬體配置
- 遠端操作設定
對應教材:《ROSKY 智慧移動平台使用手冊》(Jetson Nano 版)第 3 章,16 頁
04 ROSKY 遠端遙控與車體移動路徑校正(2 節)
單元內容
- 遠端登入
- 遙控 ROSKY
- 校正 ROSKY 移動路徑
對應教材:《ROSKY 智慧移動平台使用手冊》(Jetson Nano 版)第 4 章,11 頁
05 ROSKY SLAM 與 Navigation(3 節)
單元內容
- TF 座標系統簡介
- 遠端登入方法
- 光學雷達的使用方法
- 遙控 ROSKY
- 即時定位與地圖構建(SLAM)
- 使用靜態地圖進行導航(Navigation)
對應教材:《ROSKY 智慧移動平台使用手冊》(Jetson Nano 版)第 5 章,20 頁
06 ROSKY 線道跟隨(2 節)
單元內容
- 遠端登入與影像傳輸
- 攝影鏡頭內部參數校正
- 攝影鏡頭外部參數校正
- 攝影鏡頭 HSV 參數調整
- 線道跟隨
對應教材:《ROSKY 智慧移動平台使用手冊》(Jetson Nano 版)第 6 章,13 頁
07 比賽實例綜合演練(2 節)
單元內容
- ROSKY 比賽實例「限時救援競賽」
- 使用環境建置
- 建立靜態地圖
- 指定位置並導航
- 使用不同演算方法進行導航
- 2020 ROS Summer School
對應教材:《ROSKY 智慧移動平台使用手冊》(Jetson Nano 版)第 7 章,14 頁
課程大綱依CIRCUS Pi 教學手冊整理,節數為暫估,實際安排可依班級調整。
硬體規格
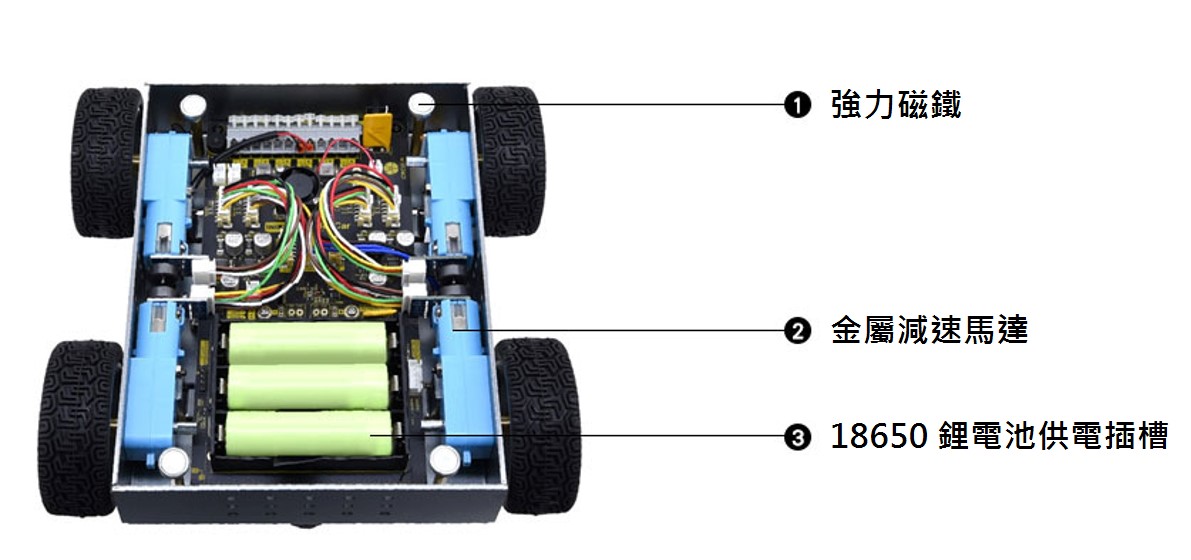
| 單板電腦 | NVIDIA Jetson Nano Developer kit 第二代開發套件 |
| GPU | 128-core NVIDIA Maxwell™ |
| CPU | Quad-core ARM A57 @ 1.43 GHz |
| 記憶體 | 4GB 64-bit LPDDR4 25.6GB/s |
| 儲存空間 | microSD (不包含記憶卡) |
| 影片解碼器 | 4Kp60 | 2x 4Kp30 | 8x 1080p30 | 18x 720p30 (H.264/H.265) |
| 連線能力 | Gigabit Ethernet, M.2 Key E |
| 攝影機 | 2x MIPI CSI-2 connectors |
| 顯示器 | HDMI 與 DP |
| USB | 4x USB 3.0, 1x USB 2.0 Micro-B |
| 其他 | ‧ 40 pin 排針連接器 (GPIO、I2C、I2S、SPI、UART) ‧ 12 pin 排針連接器 (電源及相關訊號、UART) ‧ 4 pin 風扇排針連接器 |
| 機械規格 | 100 mm x 80 mm x 29 mm |
| 作業系統 | Ubuntu OS 18.04.3LTS + ROS Melodic |
| 攝影鏡頭 | ‧ 分辨率 3280*2464 ‧ 尺寸 25*24mm ‧ 攝影機參數 ‧ CMOS 1/4 英吋 ‧ 光圈(F) 2.35 ‧ 焦距 3.15mm ‧ FOV 160度 ‧ Distortion <14.3% |
| 光學雷達 | ‧ 掃描頻率 6Hz~12Hz ‧ 測距範圍 <10m ‧ 測距頻率可達 5Khz |
| 馬達 | 金屬減速馬達(帶編碼器) x 4 額定電壓6V 扭矩1.5N.m 減速比1:90 |
| 馬達控制板 | ‧ USB / TTL (UART) ‧ 輸入電壓 :10.8V~16V ‧ 支援控制 4顆 帶編碼器 / 一般直流馬達 ‧ 6軸加速度感測器 ‧ 12V/2A 電源輸出埠 x 1 ‧ 5V/4A 電源輸出埠 x 3 ‧ 3.3V/2A 電源輸出埠 x 1 |
| 車體 | 鋁合金車體(快卸磁扣式底板) |
| 配件 | ‧ Cat 5e 網路線 ‧ Intel8265AC無線網卡(含20CM連接線及天線) ‧ 精密六角板手組(7支組) ‧ HDMI母口轉VGA公口轉接線 ‧ 12.6V 2A鋰電池充電器 ‧ 18650鋰電池 3400mAh X3 |
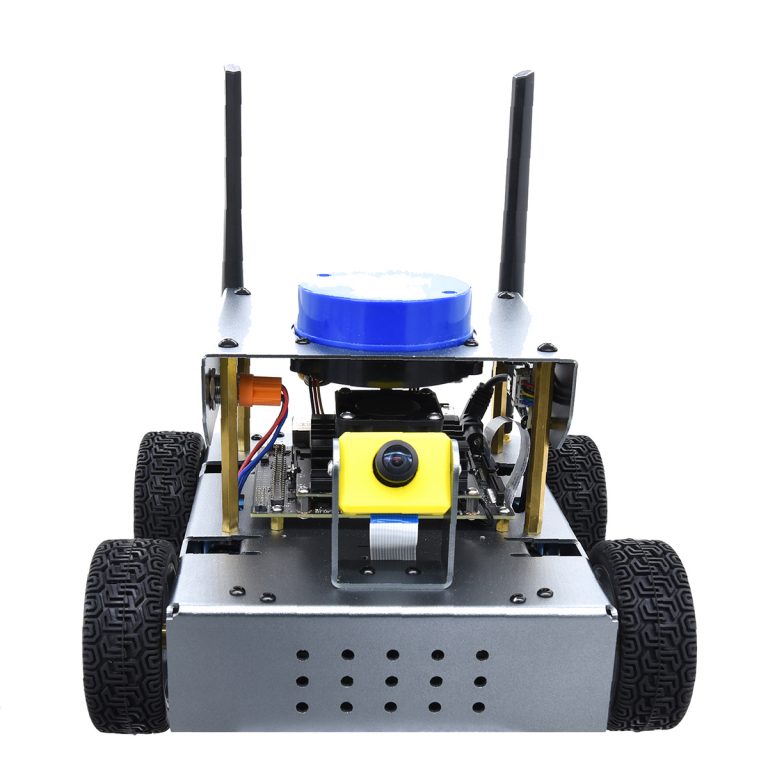
| 車子尺寸 | 約 200 x 210 x 160 mm (LxWxH) |
| 外箱尺寸 | 約 384 x 276 x 208 mm (LxWxH) |
產品特色
ROSKY 系列智慧移動平台為 2020 ~ 2021「桃園 ROS Summer School機器人暑期課程」特選教材,是一款適合ROS學習者的教學教具,此平台為 ROS Summer School 的兼容版本,主板使用 Jetson Nano,功能與課程兼容。
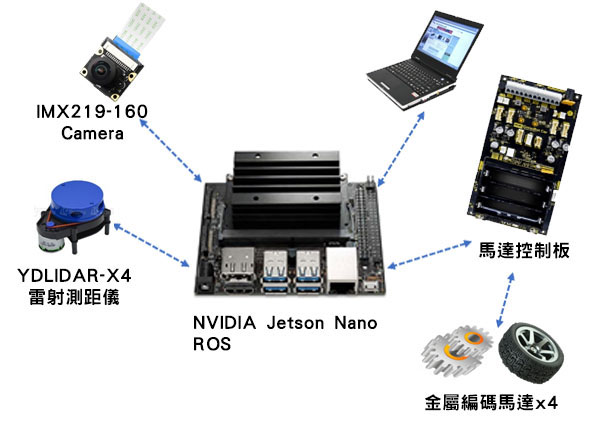
- NVIDIA Jetson Nano(搭載GPU具人工智慧神經網路技術)
- 支援ROS/ROS2開發應用
- IMX219-160 Camera(800萬像素,160度廣角)
- YDLIDAR-X4 雷射測距儀
- 鋁合金車體結構,磁扣快卸式底蓋,具四輪驅動
- 專屬設計馬達控制板(提供多元電源輸出、三顆18650鋰電池供電插槽、電池電量監控、六軸感測器)
系統架構
功能介紹
學習手冊
研習活動
2020 桃園 ROS Summer School機器人暑期課程
2021 桃園 ROS Summer School機器人暑期課程
影片介紹
延伸學習資源
相關技術文章
文章都是免費公開的,可以直接當作學生的課後補充教材。

聯絡我們
表單會寄到 [email protected],由專人回覆;習慣用 LINE 的老師也可以直接加官方 LINE 詢問。
- 01教案、學習單與簡報:溝通需求後提供
- 02報價與採購:依班級人數與設備狀況報價
- 03到校研習與師資培訓
官方 LINE @icshop
用手機掃描 QR Code 加入好友,直接詢問。
加入 LINE 好友