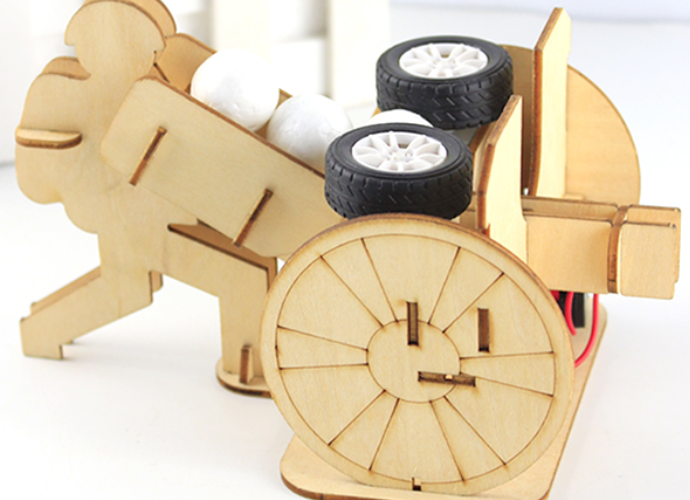
DIY 自動發球機
發球機利用離心力原理,由於做圓周運動的物體運動方向或速度發生改變而產生的是慣性力,我們知道一個物體搭另一物體前進,這時兩個物體速度相同,被搭乘物體由於被搭乘,慣性向前移動。物體突然改變方向,被搭乘物體還是會慣性前進,這是由於方向的改變產生離心力。
教案之外的延伸:技術文章與專題範例,每篇都標了使用的教具。
發球機利用離心力原理,由於做圓周運動的物體運動方向或速度發生改變而產生的是慣性力,我們知道一個物體搭另一物體前進,這時兩個物體速度相同,被搭乘物體由於被搭乘,慣性向前移動。物體突然改變方向,被搭乘物體還是會慣性前進,這是由於方向的改變產生離心力。
NVIDIA 線上學習資源 DLI (Deep Learning Institute) 有個非常實用的入門課程-Getting Started with AI on Jetson Nano,課程將使用 JupyterLab 介面快速進入 Edge AI 領域,完成課程還可獲得線上課程證書,本文將做第一部分的入門介紹以及避坑指引。
今天我們將使用 MCU Pixel:Bit 整合其中的 Object Detection 專案,使用 500 萬畫素相機拍照後自動呼叫 REST API,並將回傳的 Bounding Box、名稱,加註寫在 TFT 上。
本篇文章將測試 Object Detection,要在 MCU 上實現 Object Detection 因為效能關係可說是非常困難,目前解決方案就是將運算交給雲端服務,雲端運算可以自己架設也可以使用各大雲端平台的服務,各有優缺點。
Azure Custom Vision 教學(一):註冊帳號與專案準備」我們已經註冊好帳號,也啟用學生版帳戶,並且建立了影像分類的專案, 「教學(二): 訓練 Image Classification 影像分類 AI 模型」我們將開始蒐集資料、訓練模型,最後測試模型囉!
本文介紹 Azure Custom Vision 雲端服務,使用者只需將資料圖片上傳至雲端平台,並透過雲端平台輔助完成圖片標籤、模型訓練,最後將模型發布,即可透過 Azure Custom Vision SDK、REST API 使用模型,傳送圖片資料後 API 會回傳辨識結果。
「樹莓派感測器實作」系列實作我們製作了火焰與瓦斯洩漏警報系統、入侵者警報器,以及簡易氣象站,這次就要帶大家運用 Raspberry Pi 樹莓派、土壤濕度和水位偵測感測器,一起製作一個植物監測器,當植栽缺水時就會自動通知需澆水的訊息,
在 ROS 教學系列(一)~(三)文章中,我們分別認識了 ROS 1 與 ROS 2,並且也了解兩者的差異,接下來將開始帶領大家進行 ROS 2 的開發環境配置,內容包含版本的選擇、安裝步驟,以及配置 ROS 1 與 ROS 2 共用的操作環境。
本篇文章將從系統架構、用戶端的程式語言、使用現有的中介軟體層與編譯系統四個重點,說明 ROS 1 與 ROS 2 之間的差異性,若想瞭解更詳細的差異,可以參考「Changes between ROS 1 and ROS 2」,最後會依據使用者的身分為大家分析應該使用 ROS 1 或是 ROS 2 的時機。
本篇文章就要帶大家一起學習 Robot Operating System 2(ROS 2) 到底是什麼?現在就跟著我們一起進入 ROS 2 的世界吧!