Duckietown 專案 – Duckiebot DB21M 基礎操作(三) – PID controller 的使用
上一篇文章我們成功的透過 Differential drive configuration 讓 Duckiebot DB21M(小鴨車),能夠走在一條直線上。本篇文章要教大家如何使用PID 控制器,讓小鴨車能夠根據地圖白線與黃線的相對位置,自動駕駛於兩條線道之間。
上一篇文章我們成功的透過 Differential drive configuration 讓 Duckiebot DB21M(小鴨車),能夠走在一條直線上。本篇文章要教大家如何使用PID 控制器,讓小鴨車能夠根據地圖白線與黃線的相對位置,自動駕駛於兩條線道之間。
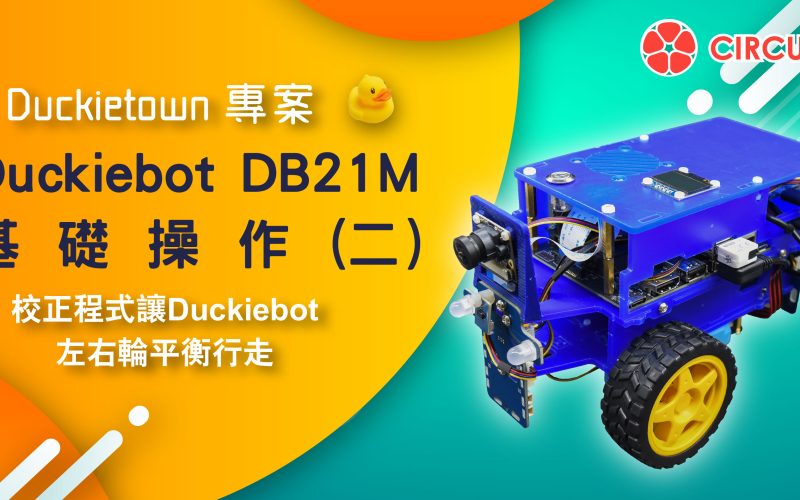
上一篇文章 「Duckietown 專案 – Duckiebot DB21M 基礎操作(一)」中,我們成功的使用鍵盤遠端遙控。本篇文章要教大家如何為目前走不直的Duckiebot DB21M 小鴨車,透過 differential drive configuration校正,讓小鴨車能夠走在正確的路線上。
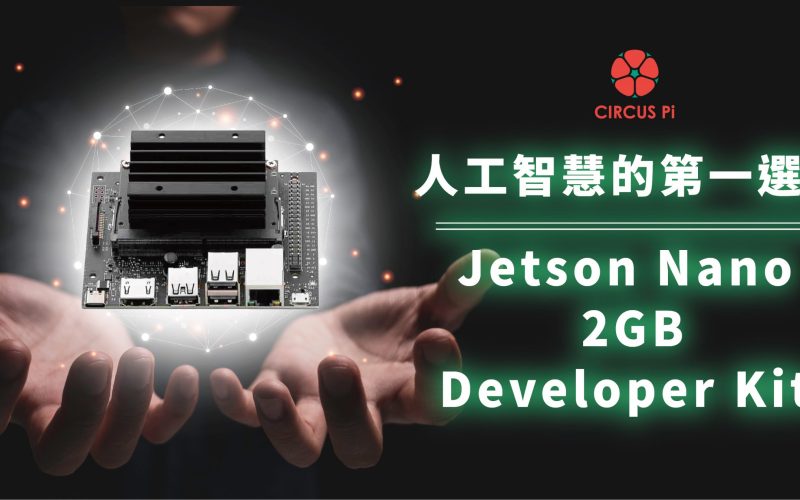
為了將人工智慧技術更快速地普及化, 2020年10月NVIDIA發布了最新的 Jetson Nano 2GB Developer Kit,本篇將帶大家一起了解Jetson Nano 2GB Developer Kit與2019年的Jetson Nano Developer Kit兩個版本的不同之處。
JetPack 是 NVIDIA 為了幫助使用 Jetson 家族機種的使用者,所開發的一個用於安裝建立關於使用人工智慧技術的應用軟體。可以在我們的 Jetson家族機種中,建立起關於使用人工智慧技術的各種環境。本篇將教大家如何在 Jetson-nano上安裝與更新 Jetpack。
Jetson -nano 從 2019年4月初開始發行到現在,也快經過了將近三個月的時間,相信大家也快要把 J