ROSMAZE Maze Robot
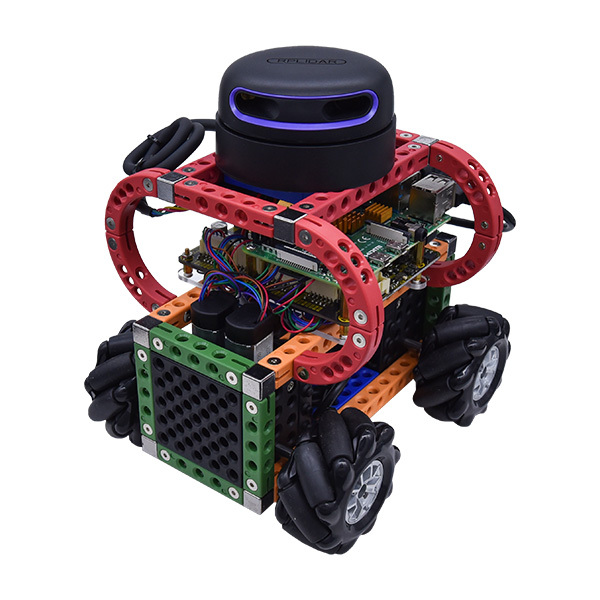
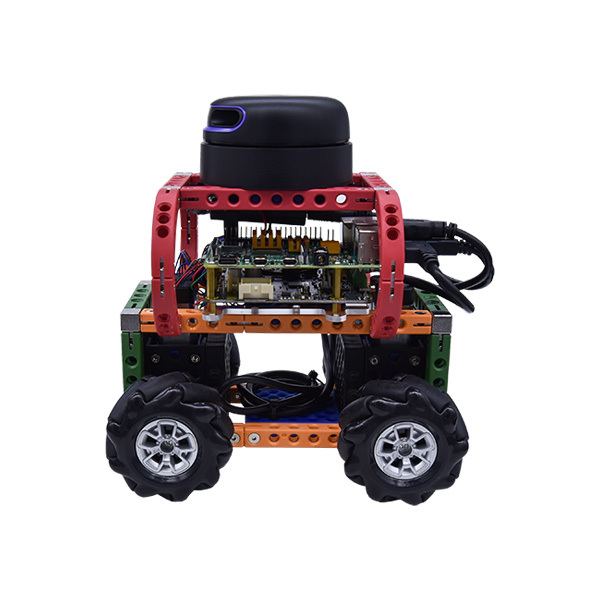
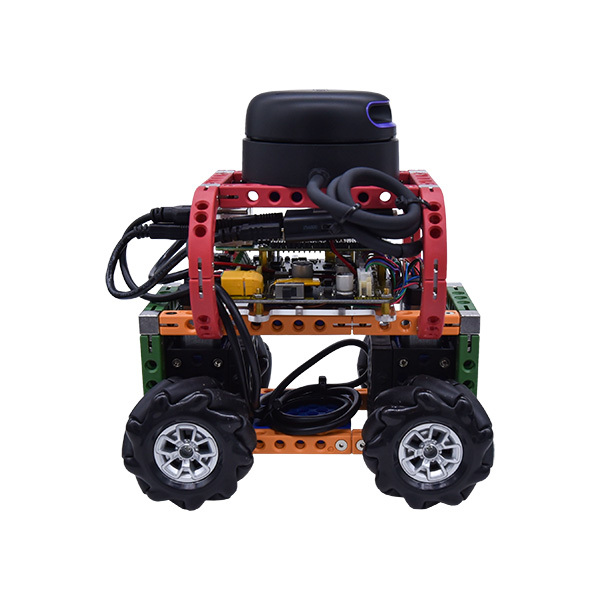
An autonomous mobile robot built on Raspberry Pi 4 and ROS 2 Humble. It maps the arena with LiDAR, then navigates without tracks.
這套教具能教什麼
ROS 2 的通訊架構
節點、主題、服務與 Launch 檔,理解現代機器人軟體為什麼要這樣分工。
SLAM 建圖與定位
用 Rplidar A2M12 掃描場域、建出地圖,理解機器人怎麼知道自己在哪裡。
導航與參數調校
從起點自動走到終點並閃避牆面,親自體會參數對行為的影響。
課程大綱
01 認識競賽與機器人(2 節)
學習目標
- 說明迷宮挑戰賽的任務、限制與評分方式
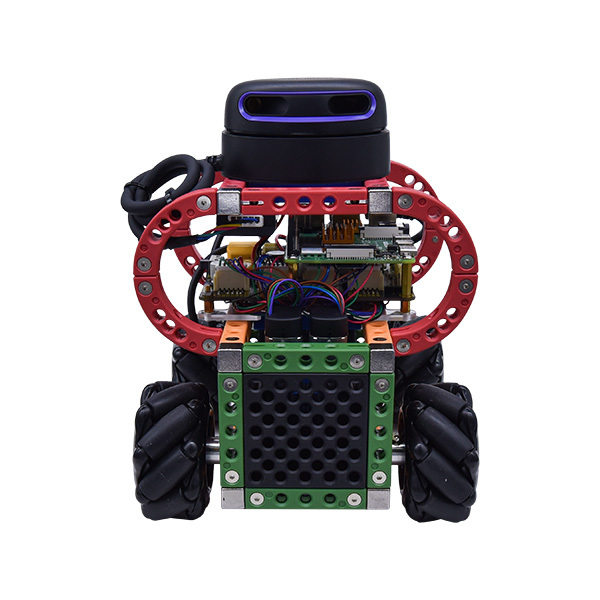
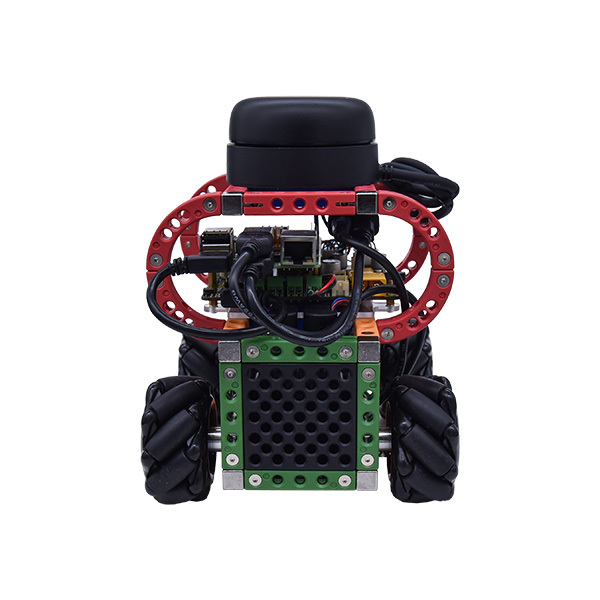
- 認識 ROSMAZE 的硬體組成
- 完成開箱、充電與第一次開機
使用的模組/對應影片:ep.1 競賽與機器人介紹、ep.2 為什麼用 ROS
02 ROS 2 基礎概念(4 節)
學習目標
- 說明 ROS 2 的分散式架構與節點間的溝通方式
- 使用 ros2 node、ros2 topic 觀察執行中的系統
- 建立工作空間並完成第一次編譯
使用的模組/對應影片:ep.3 ROS 是什麼、ep.4 ROS 基本概念
03 連線與遙控操作(3 節)
學習目標
- 完成筆電與 ROSMAZE 的網路連線與遠端登入
- 驅動機器人並觀察麥克納姆輪的運動特性
- 排除常見的連線問題
使用的模組/對應影片:ep.5 ROSMAZE 連線、ep.6 控制 ROSMAZE
04 除錯與觀察工具(2 節)
學習目標
- 用視覺化工具觀察節點關係與感測資料
- 在 RViz2 中顯示光學雷達掃描結果
使用的模組/對應影片:ep.7 查詢與顯示工具
05 Launch 與機器人描述檔(3 節)
學習目標
- 用 Launch 檔一次啟動整組節點
- 讀懂 URDF 如何描述機器人的連桿與關節
使用的模組/對應影片:ep.8 Launch 與 URDF、ep.9 ROSMAZE Launch
06 SLAM 建圖(4 節)
學習目標
- 說明 SLAM 同時定位與建圖的基本原理
- 掃描實際場域並存成地圖檔
- 判斷地圖品質並知道如何重做
使用的模組/對應影片:ep.10 建圖的方法、ep.11 實作 SLAM 建圖
07 導航與參數調整(4 節)
學習目標
- 載入地圖並讓機器人自動導航到指定目標
- 調整速度、膨脹半徑等參數並觀察行為變化
- 記錄不同參數下的完成時間與碰撞次數
使用的模組/對應影片:ep.12 執行導航功能、ep.13 導航參數調整
08 迷宮實戰與競賽演練(2 節)
學習目標
- 在完整迷宮場地完成起點到終點的自主行駛
- 分析失敗案例並提出改善方案
- 以競賽規則自評並練習成果發表
使用的模組/對應影片:無對應影片,教師自訂
硬體規格
| 項目 | 規格 |
|---|---|
| 單板電腦 | Raspberry Pi 4 Model B 4GB |
| 作業系統 | Ubuntu MATE 22.04 |
| ROS 版本 | ROS 2 Humble |
| 馬達控制板 | OminiBot HV(驅動 4 顆 Encoder Motor,並供 5V 電源給 Raspberry Pi 4) |
| 光學雷達 | SLAMTEC Rplidar A2M12 |
| 馬達 | 科技寶 encoder 馬達(單出軸) |
| 外觀建構 | CAGEBOT 科技寶工程積木 |
| 輪型 | 麥克納姆輪 Mecanum wheel(60 mm) |
| 記憶卡 | Micro SD 32GB |
| 電池 | 鋰電池 11.1V 2200mAh 3S(XT60) |
| 尺寸 | 約 14.5 × 18.5 × 18.5 cm(含線) |
套件內容
| 品項 | 說明 | 數量 |
|---|---|---|
| ROSMAZE 迷宮機器人 | 系統與控制程式已預先燒錄 | 1 |
| CAT6 高速網路線 | 有線連線與初次設定用 | 1 |
| I-Max B6 平衡充電器 | 附變壓器 | 1 |
| 鋰電池 11.1V 2200mAh 3S | XT60 接頭 | 2 |
| 占寶收納盒 | 台灣製 | 1 |
學校需要另外準備
電腦
每組一台可安裝 Ubuntu 22.04 的筆電(實機、雙系統或虛擬機),用來遠端連線與執行 RViz2。
網路
教室內獨立的 Wi-Fi 路由器。校園網路通常會阻擋裝置之間的連線。
場地與安全
常見問題
沒有用過 ROS,可以帶這門課嗎?
可以。13 部教學影片從「ROS 是什麼」開始講起。建議開課前先自己跑完單元 1 到 3,也可以申請教師研習。
學生需要具備哪些基礎?
建議具備基本的 Python 語法與 Linux 指令操作經驗。
影片教的版本和出貨的一樣嗎?
一致。出貨系統為 Ubuntu MATE 22.04 搭配 ROS 2 Humble,教學影片也是以 ROS 2 錄製。
可以直接拿去參加比賽嗎?
可以。ROSMAZE 是為迷宮機器人挑戰賽設計的機種。實際報名資格與各年度規則請向業務確認。
Tutorial videos
13 videos, 145 minutes in total
Free to watch — preview the whole course before you decide.
Competition
TIRT 迷宮機器人挑戰賽
ROSMAZE 是針對 TIRT 機器人國際賽「迷宮機器人挑戰賽」所開發,出廠時系統與控制程式都已備妥,拿到就能開始練習賽項。以上依商品說明整理(2023 年第六屆賽制),最新年度規則請向業務確認。
- 任務自主移動機器人從迷宮起點行駛到終點
- 限制過程中不得磕碰牆壁
- 感測只能依靠光學雷達,不得使用其他感測手段
Contact us
Your message goes straight to our team, and we usually reply within one business day.
- 01Lesson plans & materials, on request
- 02Quotation & ordering, including overseas shipping
- 03Teacher training
Scan with your phone to add us on LINE.
Add us on LINE