Jetbot AI這樣玩-單元(四) 用 ipywidget 製作圖形化介面控制小車
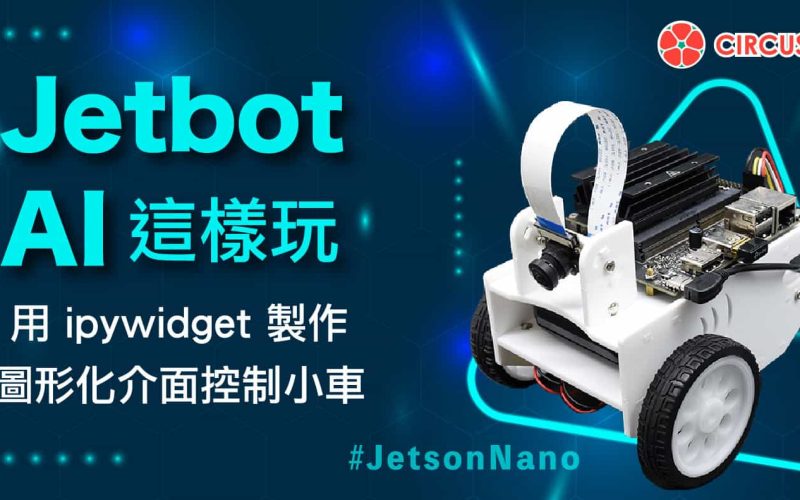
上一篇文章中, 我們成功地透過區域網路與 Jupyter Lab, 讓 Jetbot 動起來了!接下來,我們一起來設計一個簡易的圖形化使用者介面(Graphical User Interface, 以下簡稱 GUI),以便更直觀地遠端遙控Jetbot吧!
上一篇文章中, 我們成功地透過區域網路與 Jupyter Lab, 讓 Jetbot 動起來了!接下來,我們一起來設計一個簡易的圖形化使用者介面(Graphical User Interface, 以下簡稱 GUI),以便更直觀地遠端遙控Jetbot吧!
在上一篇「 JetBot AI 這樣玩-單元(二) 操作環境設定篇」文章中, 我們已經成功地透過區域網路與 Jupyter Lab , 遠端登入到了 Jetbot 。接下來,本篇文章將教大家如何使用 Jupyter Lab 遠端登入到 Jetbot,以及透過程式設定一起來讓 Jetbot 動起來吧!
上一個單元帶大家一起組裝好了Jetbot 。本篇文章將帶大家一起為手上的 Jetbot 進行操作環境設定。趕快先準備好本次所需的軟體與硬體,接著就可以開始系統與無線網路設定,最後就能透過 Jupyter Lab 進行遠端遙控囉!現在就一起踏入人工智慧的世界吧!
上一篇文章與大家介紹完 PID controller 的使用後,本篇文章將要為大家介紹如何在 Duckiebot DB21M上用來檢測外部環境的資訊的感測器-IMX219-160 Camera 進行Camera Calibration 相機校正。
上一篇文章我們成功的透過 Differential drive configuration 讓 Duckiebot DB21M(小鴨車),能夠走在一條直線上。本篇文章要教大家如何使用PID 控制器,讓小鴨車能夠根據地圖白線與黃線的相對位置,自動駕駛於兩條線道之間。
上一篇文章 「Duckietown 專案 – Duckiebot DB21M 基礎操作(一)」中,我們成功的使用鍵盤遠端遙控。本篇文章要教大家如何為目前走不直的Duckiebot DB21M 小鴨車,透過 differential drive configuration校正,讓小鴨車能夠走在正確的路線上。
全新推出的JetBot AI 自駕車套件,讓所有想要入門AI 自駕車領域的學習者們,有著相當平易近人的價格,我們也即將陸續推出一系列相關的使用技術文章與大家分享,讓您不用擔心購買後不知道該如何使用。本篇為「單元(一)組裝教學」要帶大家一起組裝手中的JetBot AI自駕車套件。
本篇文章要帶大家跟著 Duckietown 官方課程一起實際體驗Duckiebot 的基本操作,內容分為兩大部分,首先是操作前的準備,接著是Duckiebot 的基礎操作,讓初學者或是已經開始使用Duckiebot 的學習者都能透過本篇文章的說明一起學習喔!
Duckietown 專案是一個由麻省理工學院( MIT )於 2016 年開始啟動的課程專案,旨在讓學生學習自動駕駛車的技術與概念。今天我們要介紹的就是2021年最新的 Duckietown 專案中的核心 – Duckiebot – DB21M !
為了將人工智慧技術更快速地普及化, 2020年10月NVIDIA發布了最新的 Jetson Nano 2GB Developer Kit,本篇將帶大家一起了解Jetson Nano 2GB Developer Kit與2019年的Jetson Nano Developer Kit兩個版本的不同之處。