Jetbot AI 這樣玩-單元(二) 操作環境設定篇
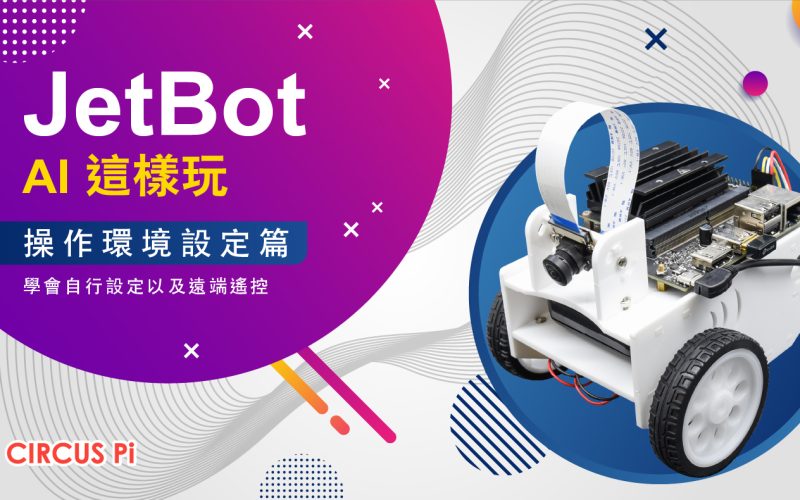
上一個單元帶大家一起組裝好了Jetbot 。本篇文章將帶大家一起為手上的 Jetbot 進行操作環境設定。趕快先準備好本次所需的軟體與硬體,接著就可以開始系統與無線網路設定,最後就能透過 Jupyter Lab 進行遠端遙控囉!現在就一起踏入人工智慧的世界吧!
上一個單元帶大家一起組裝好了Jetbot 。本篇文章將帶大家一起為手上的 Jetbot 進行操作環境設定。趕快先準備好本次所需的軟體與硬體,接著就可以開始系統與無線網路設定,最後就能透過 Jupyter Lab 進行遠端遙控囉!現在就一起踏入人工智慧的世界吧!
本篇文章要教大家使用MediaPipe Face Mesh,它是一種能將人臉劃分成許多區域的算法,可在臉上標註468個3D標註點。主要使用機器學習(Machine Learning)來運算3D表面的幾何形狀,無需使用深度相機,只要簡單的WebCam即可實現。
上一個單元教大家如何安裝 MediaPipe,相信您已經知道如何在虛擬環境中下指令,並且也準備好程式編輯器了吧?接下來要帶大家一起看看 MediaPipe官方網站針對每個功能,所提供的範例程式,本文的主題就是-人臉檢測 Face Detection。
「MediaPipe應用教學」系列文章將教大家如何應用 MediaPipe 這強大的機器學習程式庫,我們將採用Python這個程式語言來執行各個功能,本文單元(一)將教大家如何環境設定,包含安裝執行環境、設定執行環境等內容,最後加碼小編推薦的文字編輯器介紹。
KL520是耐能公司-Kneron所設計的深度神經網路運算處理器,Kneron KL520 USB AI Dongle 即是以KL520為微處理器的神經網路運算棒。本文將為大家分享如何環境建置、安裝套件、設定USB裝置權限,讓KL520 Dongle運作,並且搭配攝影機測試其影像辨識功能。
從上一篇完成組裝與軟體安裝後,本篇文章要從HuskyLens設定、線道跟隨程式撰寫、加入RFID感應與Wi-Fi資料上傳至Google試算表,教大家如何實際使用「登月小車(D+)-LinkIt 7697 視覺辨識版」,現在就跟我們一起探索吧!
全新推出的JetBot AI 自駕車套件,讓所有想要入門AI 自駕車領域的學習者們,有著相當平易近人的價格,我們也即將陸續推出一系列相關的使用技術文章與大家分享,讓您不用擔心購買後不知道該如何使用。本篇為「單元(一)組裝教學」要帶大家一起組裝手中的JetBot AI自駕車套件。
本篇文章要為大家介紹「登月小車(D+)-LinkIt 7697 視覺辨識版」的組裝步驟與軟體安裝內容。透過這台新增HuskyLens 與RIFD 模組的登月小車,能夠讓小車實現臉部偵測、物體分類、線路跟隨以及定位、計時、模擬自動繳費等功能,現在就跟我們一起探索吧!
想要學習Arduino 卻不知道該從何處開始嗎?自己找教學文章與教學影片看了還是滿頭霧水嗎?沒關係!本篇文章將從「自走車」這個主題出發,和大家分享關於Arduino 自走車基礎操作的程式設定,以及自走車避障與循線兩種功能的程式設定,有興趣的夥伴們趕快一起來學習吧!
本文章已不再更新,最新教學文章請見「Arduino 自走車」系列文章 之前教大家如何簡單的製作出自走車,現在我