
你想要的 Raspberry Pi 樹莓派入門教學都在這裡!
本篇文章包含Raspberry Pi樹莓派的系統製作、系統安裝及基本設定、MobaXterm遠端控制工具、Python 開發工具安裝、OpenCV安裝、Dlib人臉辨識工具安裝、Tensorflow 安裝、Mediapipe 安裝、Jupyter Notebook安裝、安裝中文輸入法,通通都與你分享!
本篇文章包含Raspberry Pi樹莓派的系統製作、系統安裝及基本設定、MobaXterm遠端控制工具、Python 開發工具安裝、OpenCV安裝、Dlib人臉辨識工具安裝、Tensorflow 安裝、Mediapipe 安裝、Jupyter Notebook安裝、安裝中文輸入法,通通都與你分享!
「樹莓派感測器實作」系列我們將探索一些常見的感測器,並製作出可執行的專案。本次實作的專案目標:製作一個簡易的小型火焰與瓦斯洩漏警報系統,當警報系統偵測到危險狀況發生時,便會發出聲光警報提醒人們。現在就一起來動手實作吧!
在單元四中我們介紹了如何透過陀螺儀實現上帝視角運動模式,讓操控者更加容易操控車體,在這個單元中我們將使用 NetworkTables Library 與 Shuffleboard 應用程式,了解如何將各種感測器數值顯示在Shuffleboard、透過Shuffleboard控制 VMX 智慧移動平台。
VMX智慧移動平台教學單元一~三單元中我們介紹了硬體配置、開發環境設定(Java、C++)。本單元的主題為馬達控制與上帝視角運動模式,我們將會介紹最基本的馬達控制方法,並且了解麥克納姆輪基本運動原理,結合陀螺儀感測器,取得當前車身旋轉角度,再透過計算,將X、Y向量依照角度做矩陣旋轉,達到上帝視角運動模式。
在前面兩個單元中,我們已經認識了VMX 智慧移動平台的硬體規格與開發環境設定、相關軟體安裝。本篇文章將與大家分享如何使用C++開發 VMX 智慧移動平台,以及在開發過程中會遇到的狀況該如何解決,現在就跟我們一起使用C++開發VMX 智慧移動平台吧!
一、介紹 在「VMX 智慧移動平台教學 – 單元(一) 硬體介紹」,我們已經認識了VMX 智慧移動
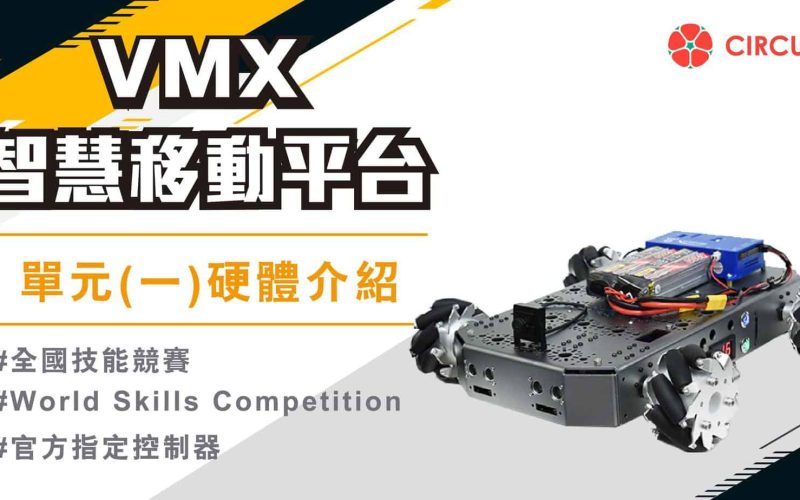
本篇文章為大家介紹2022年世界技能競賽(World Skills Competition)-機器人職類專用機種-VMX智慧移動平台。平台使用官方指定之控制器,以及眾多可靠的周邊設備,包括堅固穩定的機構,精準的馬達及編碼器,和距離感測器。現在就一起來了解平台的各部件規格吧!
在上一篇文章,我們瞭解Pi Pico 搭配Grove 擴展板以及各種感測器模組,如何使用及運作,但因為缺少網路相關模組所以無法將蒐集到的資料上傳雲端,這次我們將會使用NBIoT 模組AM7020 來充當網路模組的角色,將蒐集到的資料上傳雲端,完成一個簡易的雲端溫溼度監測站。
Raspberry Pi Pico進階套件內含Grove Shield for Pi Pico擴展板,可與Raspberry Pi Pico搭配使用,並且搭配十幾款的MIT Grove接頭模組,省去連接跳線及麵包板的困擾,本文將教大家安裝Thonny開發環境,以及學習各種感測器的應用。
本文介紹關於 Logyun連雲新增「 MQTT訂閱多個Topic」、「LINE Notify」、「 IFTTT 」三項功能,並且針對不同的主控板與語言所展示的教學範例,希望透過這次新增加的功能,可以幫助到更多想要快速搭建IoT 應用的使用者。